


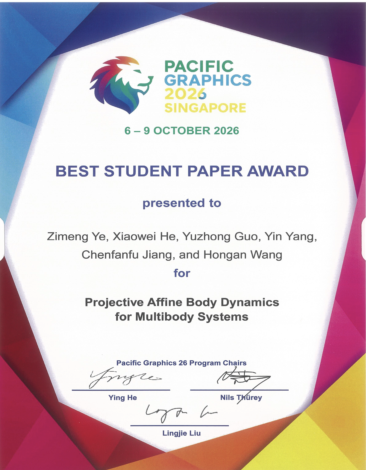
软件所多体系统实时动力学仿真工作荣获Pacific Graphics 2026最佳学生论文奖
近日,中国科学院软件研究所人机交互技术与智能信息处理实验室研究团队论文Projective Affine Body Dynamics for Multibody Systems荣获计算机图形学领域国际会议Pacific Graphics 2026最佳学生论文奖。论文聚焦多体系统物理仿真中非光滑接触、柔性关节非线性及并行计算等核心难题,提出了一种面向GPU的高效并行仿真算法,能够统一处理刚体、柔性体、关节约束与摩擦接触,实现复杂多体交互的实时模拟。第一作者为博士生叶子萌。
多体系统在机器人、娱乐、动画等领域应用广泛,其核心价值在于能够建模并模拟互联结构间的复杂交互。传统仿真方法面临稳定性与高效率难以兼顾的困境。如何在统一框架内高效求解约束多体动力学问题,是图形学与物理仿真交叉领域的研究难点。
研究团队将约束多体动力学问题重构为变分形式,视其为由近场动力学键(peridynamic bonds)连接的仿射体集合,在近场动力学框架下实现了仿射体动力学、约束与接触的统一建模。在此基础上,团队引入半隐式逐次替换法,以全局—局部迭代的方式求解非线性优化问题,避免了全局Hessian矩阵的组装,使算法高度适配GPU的高效并行实现。
该方法能够在GPU上实时模拟涉及刚性与柔性体的复杂交互场景,涵盖接触、关节约束与摩擦等关键物理效应,避免了为不同物理现象分别设计专用求解器的传统做法,为多体系统仿真提供了兼具稳定性与并行效率的新路径。
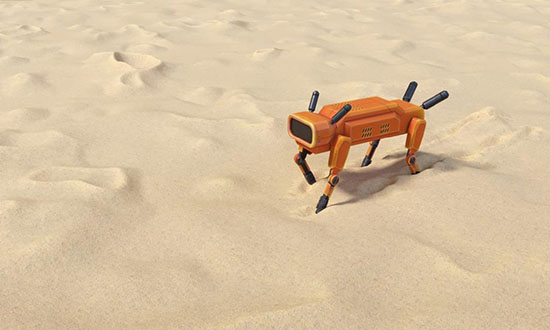
四足机械狗在沙地的实时模拟图
该成果展现出物理仿真技术在机器人、影视动画及实时交互应用中的潜在价值。研究团队将在多体动力学与GPU并行仿真方向持续探索,围绕刚柔耦合、非线性约束求解与实时物理引擎开展研究,推动高效稳定的仿真算法在更广泛的实际场景中落地应用。
论文链接:https://diglib.eg.org/items/3b871268-e337-4a94-960c-cac026cfadcf

